
Microduck gør træningsloopet til hovedpersonen
Hvad Microduck er i tal og dele
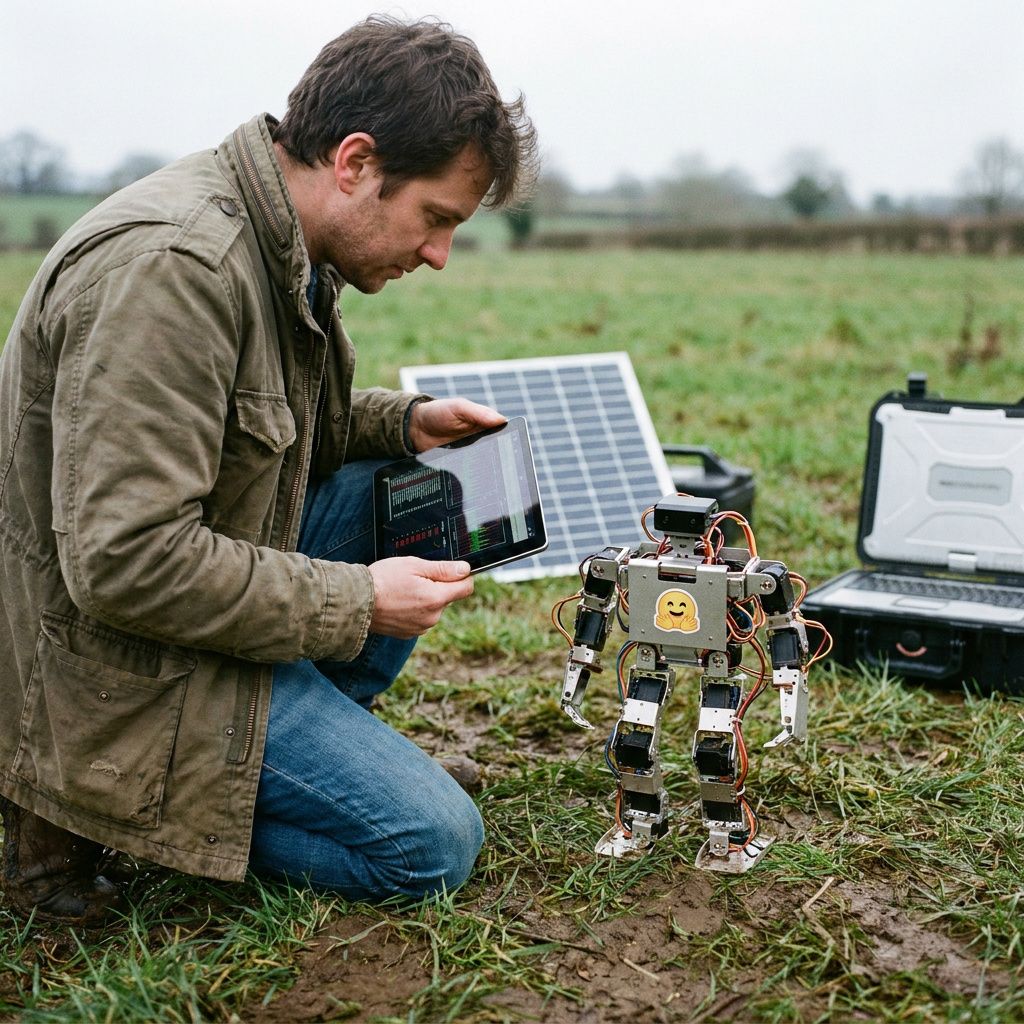
MarkTechPost beskriver en kompakt maskine: 25 cm høj, cirka 14 cm bred og under 800 gram. Indeni sidder en Rockchip RK3566 med AI-accelerator, 1 GB RAM og 32 GB lager. Sensorpakken er usædvanligt komplet for prisen: frontkamera med indikatorlys, to IMU’er (en i krop, en i hoved), et 8×8 time-of-flight-array som lille LiDAR, mikrofoner og højttaler, to NFC-antenner samt Wi‑Fi og Bluetooth. Strømmen kommer fra et aftageligt NP-F550-batteri på 2600 mAh; MarkTechPost angiver cirka en times drift som tommelfingerregel.
Adfærd der er lært, ikke håndkodet
Sim-to-real handler om aktuatorer, ikke kun neuroner
Kernen er aktuator-modellen. Hver servo simuleres ikke som en pæn PD-kontroller, men som en BAM M6-model af Dynamixel XL330 med spændingskontrol, back-EMF samt både Coulomb- og Stribeck-friktion og lastafhængige led. Oven i det lægges domæne-randomisering: batterispænding og spændingsfald under last, kommando-forsinkelse, friktionsstøj og gearslør. Der nævnes ±1 grads gear play (2 grader total) i serie med hver af de 14 servoled i RL-layoutet – en konkret og troværdig antagelse for små gearkasser.
Hvorfor betyder det noget i praksis? Fordi encoderne i virkeligheden sidder på udgangssiden af sløret, så observationerne i træningen også “ser” den samme upræcision som robotten ser. Når normaliseringen desuden bages ind i ONNX-grafen, får runtime det samme inputformat som i simuleringen. Det er en dør til stabil deployment – et punkt, mange projekter først opdager efter tre måneder og 17 styrt på gulvet. Den slags små grimheder er sim-to-real i nøddeskal.

Runtime og kontrakten mellem politikker
På robotten kører et Rust-baseret runtime i et 50 Hz loop, der taler med motorbussen, ifølge MarkTechPost. Alle politikker deler et 61-dimensionelt observationsformat: 48 proprioceptionssignaler plus kommandoer til twist (3), hovedpositur (4) og kropspositur (6). Den fælles kontrakt gør det muligt at hot-swap’e mellem gang, recovery og tricks under kørsel. Hvis et miljø ikke bruger en bestemt kommando-slot, nulutfyldes den i stedet for at blive fjernet, så modellen ikke står med en ny form på selve dagen.
Det lyder måske akademisk, men det er netop den slags grænseflader, der afgør, om en platform er hackbar i praksis. Når kontrakten er stabil, kan teams modulere adfærd, teste nye policies og rulle tilbage – og vigtigere: fejlsøge uden at rode i alle ledninger hver gang. Det er mere DevOps end klassisk robotik, og godt for det.
Hvad betyder det i praksis for teams
Udviklere får en genvej til sim-to-real-eksperimenter uden at bygge chassis og motorstyring fra nul. Hvis microduck_rl og runtime-koden ligger åbent som beskrevet, kan man genskabe miljøer, bytte reward-funktioner, skrue på randomisering og få noget, der faktisk går på gulvet. Ikke plug-and-play til produktion, men et realistisk startpunkt for POC’er, der tidligere krævede en intern mekatronikgruppe og halve år i laboratoriet.
Driftsmæssigt skifter modellen fra firmware-opdatering til modelvedligehold. Politikker kan retrænes og udrulles, hvilket betyder versionsstyring, testprotokoller, rollback og telemetri på adfærd – ikke kun på CPU-temperatur. Support får en ny slags fejl: “Modellen går i stykker, når batteriet er halvt, men kun på gummiunderlag.” Den sætning forstår man først fuldt ud, når man har triageret tre varianter af den en tirsdag efter frokost.
Sikkerhed, governance og de grimme hjørner
Åbenhed er en fordel, men den flytter også ansvaret. Når træningsdata, reward og randomisering kan ændres, kan adfærd også skifte uforudset. Det kræver dokumentation, logning og faste testbaner med kendte scenarier. Governance bør dække, hvem der må træne, signere og rulle en policy ud, og hvordan man opdager regressioner i feltet. Ikke dramatisk – bare almindelig softwarehygiejne flyttet fra tastatur til robottæer.

Hardware-side begrænsningerne er klare. 1 GB RAM og 32 GB lager gør on-device træning urealistisk til andet end små justeringer. Kamera og 8×8 ToF rækker til nærscener, men begrænser dybdeopfattelse og navigation i komplekse rum. Cloud-træning og eksterne GPU’er bliver standarden, og inference på enheden må holdes let. Batteritiden omkring en time minder også om, at arbejdsdage er længere end demoer.
Microduck over for Reachy Mini
MarkTechPost beskriver Microduck som et bevidst skifte fra Reachy Mini, der var skabt til skrivebordet. Microduck er bygget til at forlade bordet, falde og rejse sig igen – en klart kommunikeret designintention. Artiklen nævner også, at Reachy Mini har leveret over 10.000 enheder, men den påstand mangler en direkte, offentlig kilde fra producenten. Indtil Pollen eller Hugging Face dokumenterer tallet, bør det læses med forbehold.
Markedsmæssigt kan Microduck blive et nyt referencepunkt for små, læringsstyrede platforme. Ikke fordi den går perfekt, men fordi den gør pipeline’en konkret og eftergørlig. Hvis prisen på 399 dollar holder, rammer den et sweet spot for uddannelse, hobby og forskningsgrupper, der ellers har hænderne fulde af lab-rigge. Det interessante bliver, om tredjepartsprojekter kan reproducere resultaterne på tværs af gulve, sko og uger uden at miste balancen – bogstaveligt.
Hvad man bør spørge om før et køb
- Licenser: MarkTechPost nævner Apache-2.0 for software. Gælder det hele microduck_rl og runtime – og hvad med modelvægte og træningsdata? Er mekaniske og elektroniske designfiler åbne eller lukkede?
- Levering og volumen: Findes der en officiel pre-order-side med estimeret leveringsdato og allokeret produktionsbatch? Er reservedele og ekstra batterier tilgængelige fra dag ét?
- Support og opdateringer: Hvordan signeres policies, hvordan rulles de ud, og findes der et versionskatalog? Er der værktøjer til at indsamle telemetri og reproducere fejl lokalt?
- Integration: Kan træningen køres i egne GPU-klynger, og findes der en dokumenteret vej til Hugging Face Jobs, som artiklen hævder via et –hf-jobs-flag? Hvordan håndteres datasikkerhed for optaget video og logfiler?
- Sikkerhedsprofiler: Nødstop, momentbegrænsning, detektionslogik for menneskelig nærhed. Hvad er default-adfærd ved lav spænding, netværksudfald eller sensorfejl?
- Totalomkostning: Hvad koster ekstra batterier, hjul/“skøjter”, reservemotorer, og hvor ofte bør gearkasser serviceres ved normal brug?
Begrænsninger og ubesvarede spørgsmål
De tekniske detaljer som aktuator-modellen (BAM M6 for XL330), randomiseringstyper (spændingsfald, gearslør), observation-normalisering eksporteret til ONNX og Rust-runtime ved 50 Hz er konkrete og indbyrdes konsistente i MarkTechPost. Den endelige verifikation bør ske i de GitHub-repositorier, artiklen henviser til. Indtil de er læst end-to-end, må man tage et lille forbehold. Det er ikke kritik, bare basal kildehygiejne.
Hvorfor det her kan blive et vendepunkt
Robotik har længe haft en demo-kultur, hvor to minutter på YouTube bærer måneder af hype. Microduck går en anden vej ved at skibe opskriften – ikke bare retten. Hvis flere aktører gør det samme og offentliggør træningsmiljø, reward og sim-to-real, kan feltet rykke fra show til reproducerbar ingeniørkunst. Det er kedeligere på papiret, men langt mere værd i drift.
